Dihong Huang
SJTU · CMU Robotics Institute
Undergraduate researcher in robot learning
Pittsburgh, PA
Preprints & Publications
Research spanning dexterous and contact-rich manipulation, scalable robot data, human-robot interaction, and multimodal reasoning. Public links are provided where available.
* Equal contribution. † Corresponding author.
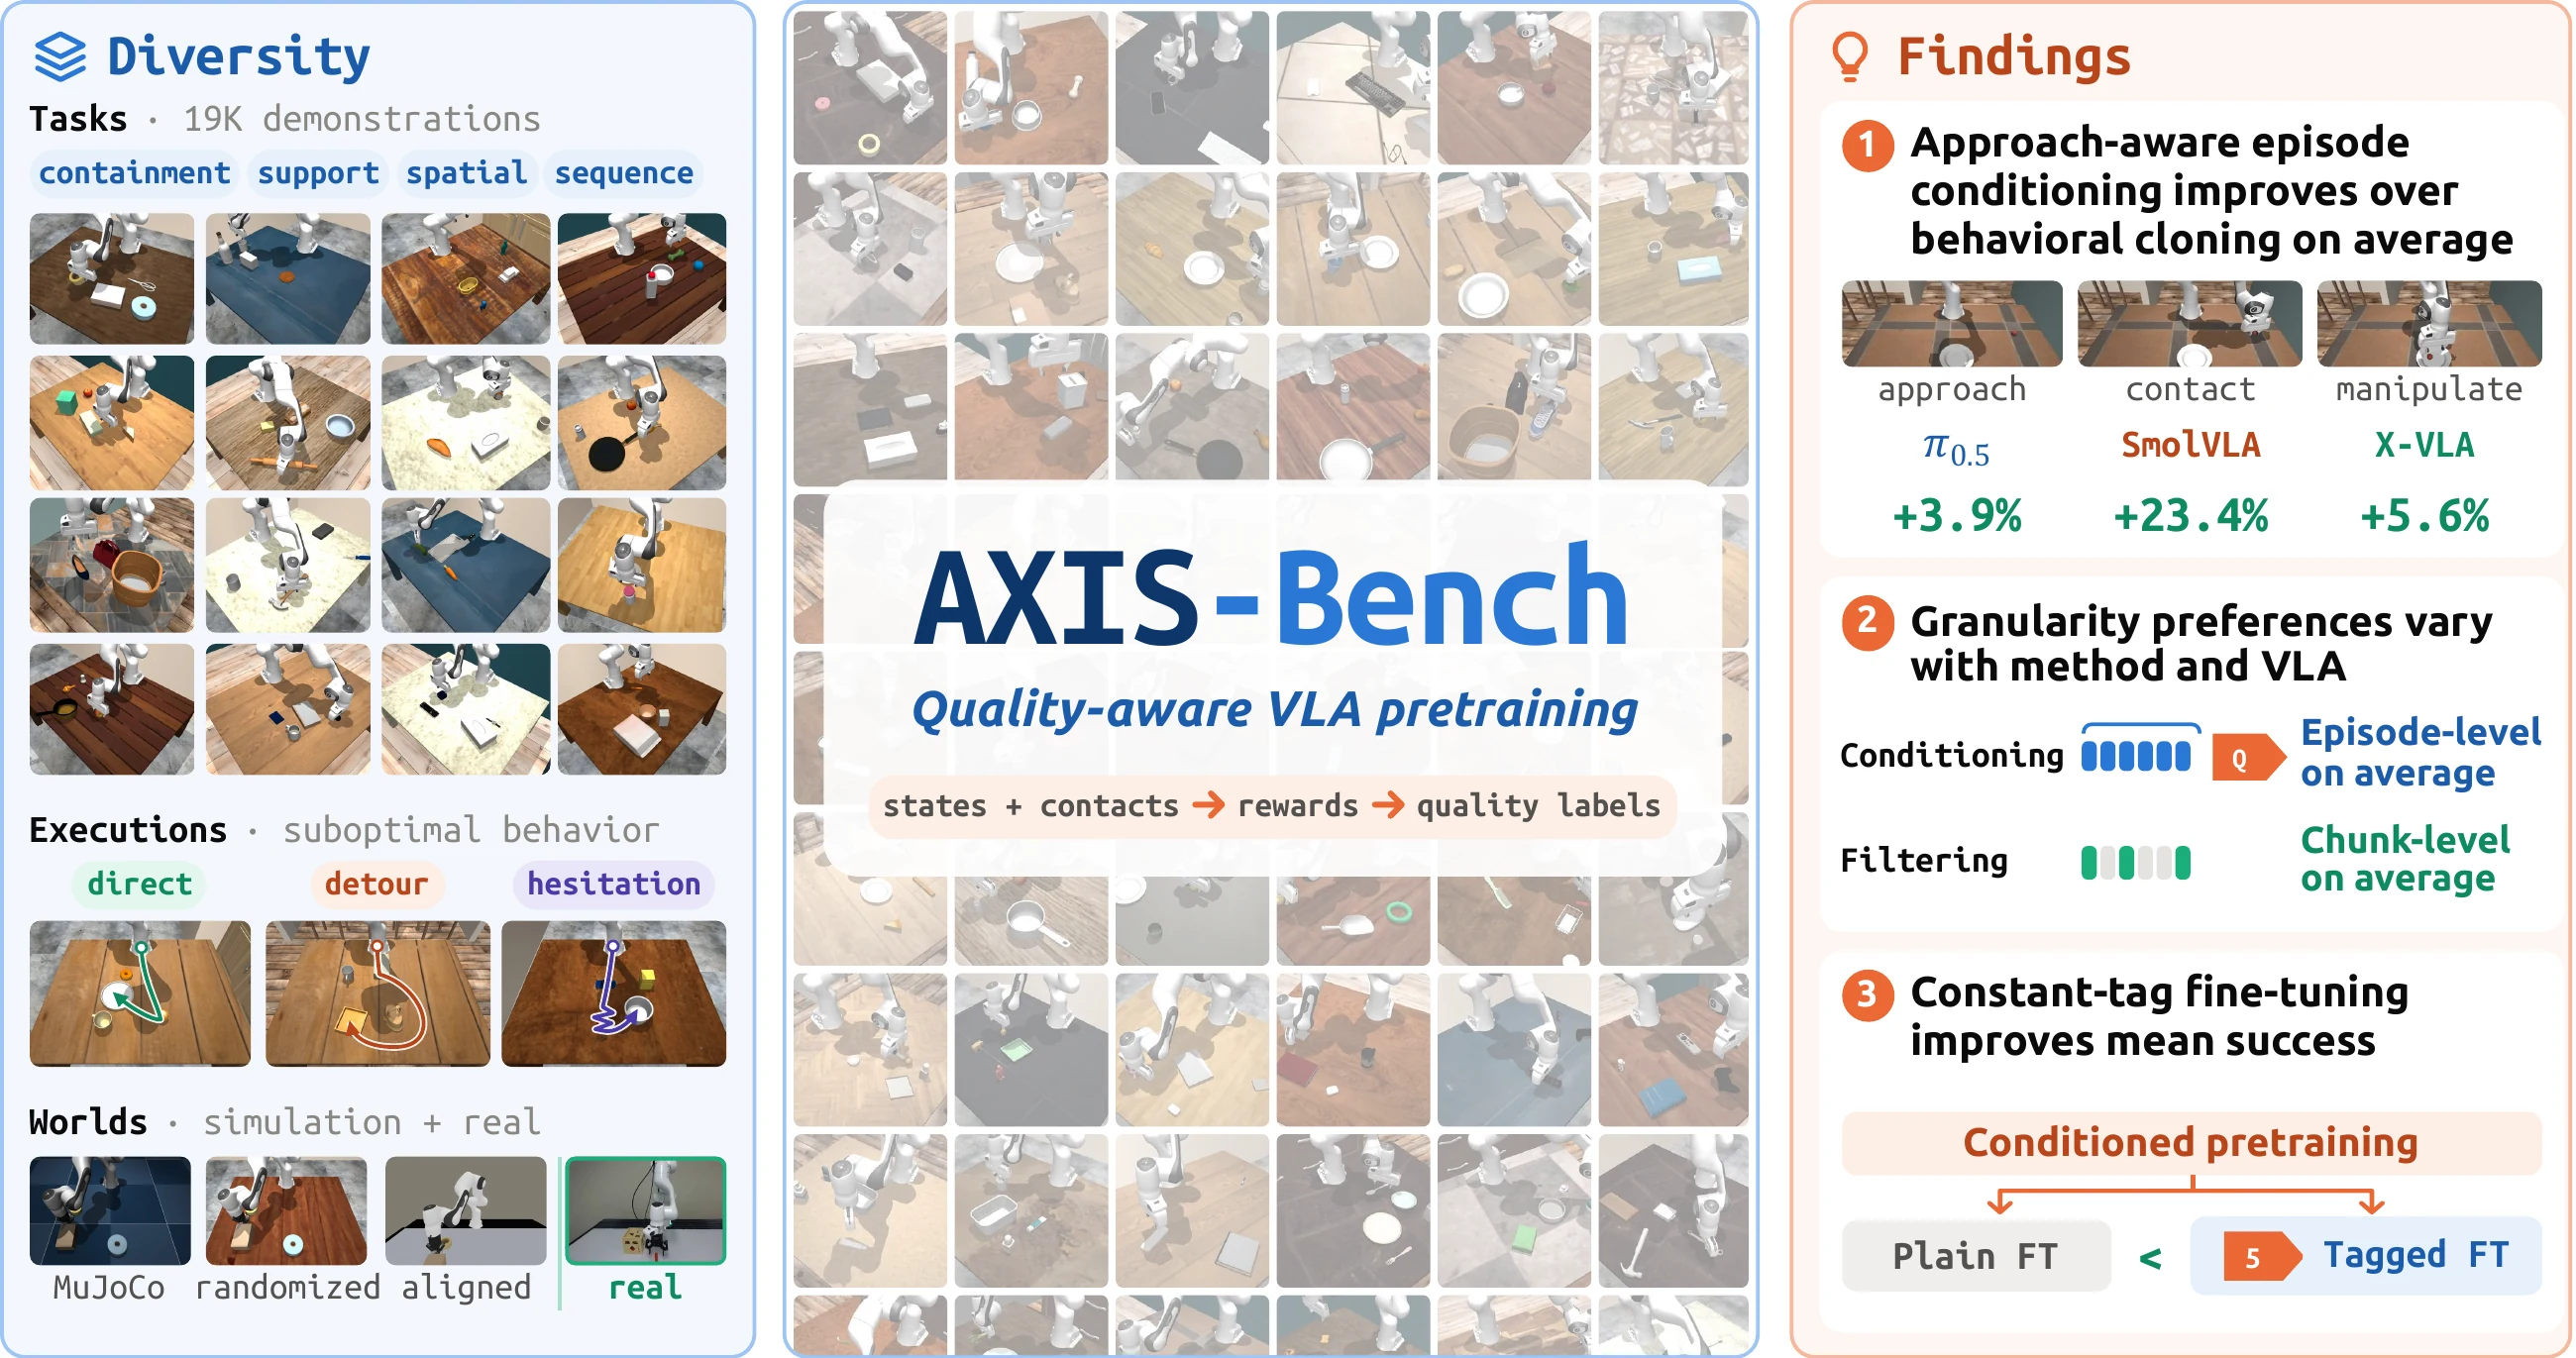
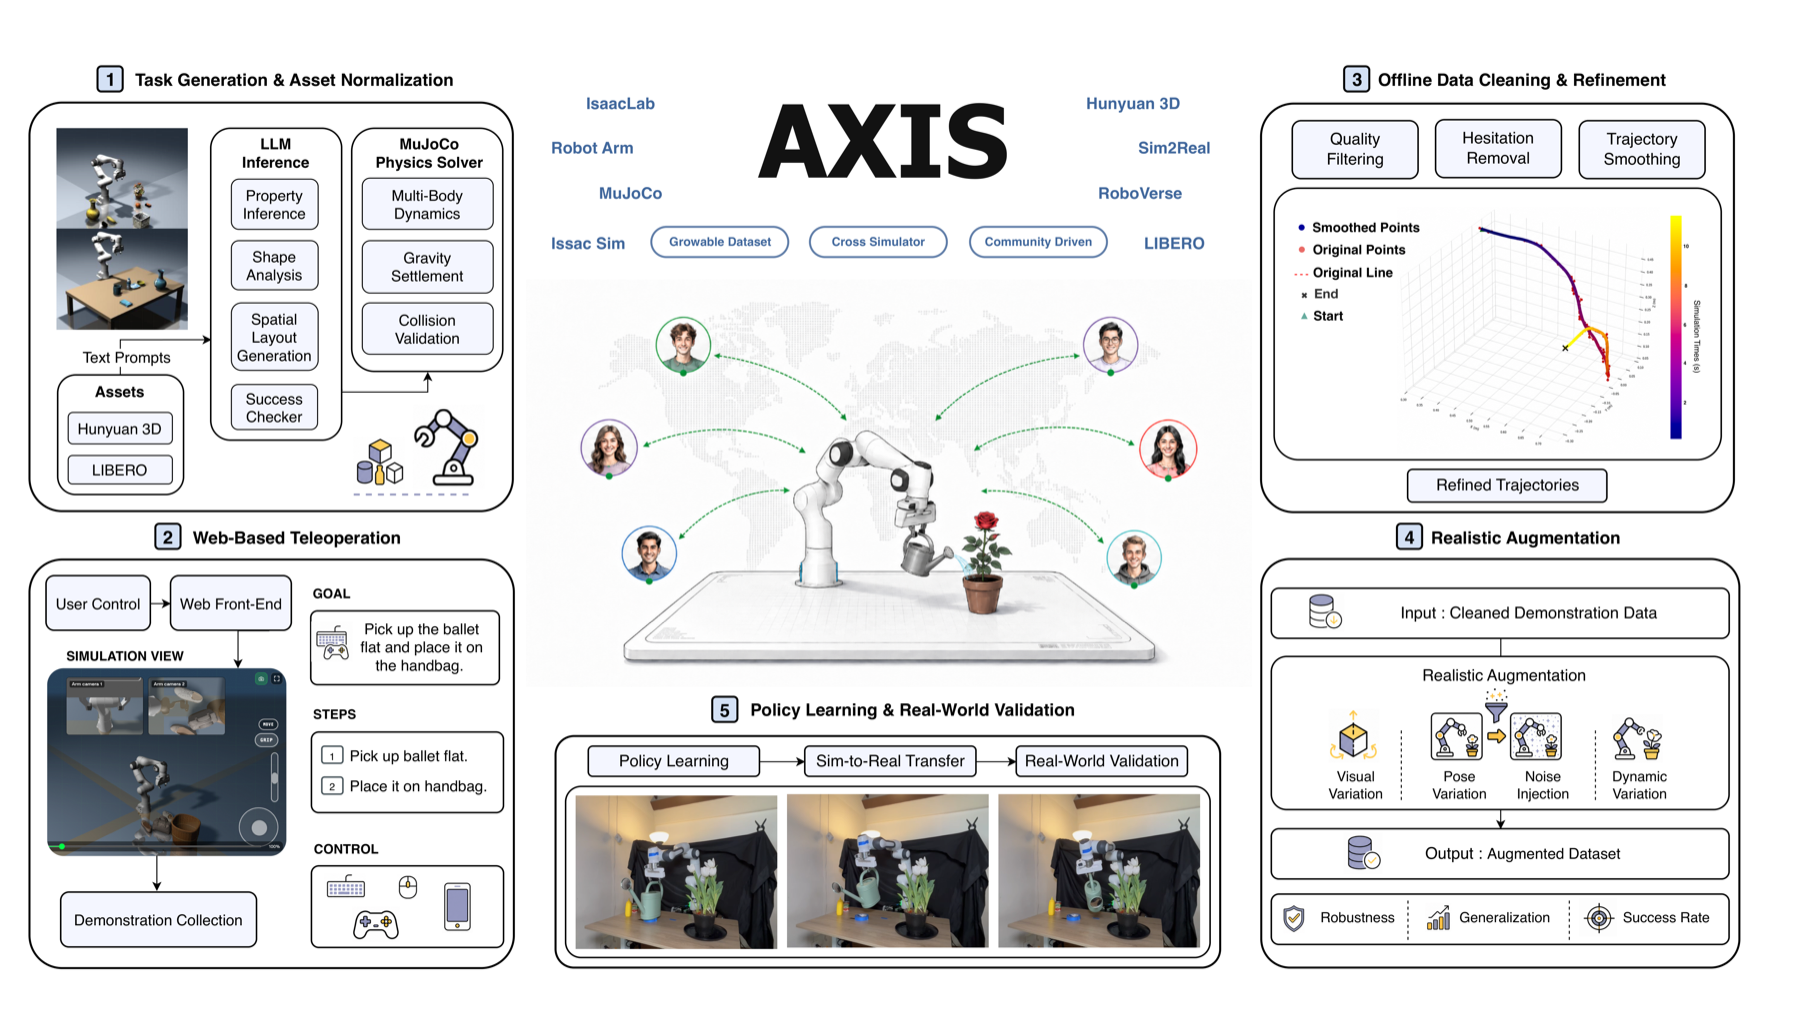
AXIS: A Growable Community-Driven Data Engine for Scalable Robot Manipulation
IROS 2026 Workshop on Physical World Models for Scaling Embodied AI (PWMS)